Buszrendszerek alapjai
A buszrendszer egy közös kommunikációs útvonal, amely lehetővé teszi, hogy több elektronikus egység ugyanazt a vezetékhálózatot használja az adatcseréhez. Ez drasztikusan csökkenti a kábelezési költségeket és a hibalehetőségeket.
Soros vs. párhuzamos
A párhuzamos átvitelnél az adatok több vezetéken, egyszerre haladnak. Bár elméletileg gyorsabb, a távolság növekedésével az áthallás miatt megbízhatatlanná válik.
A soros átvitel során a bitek egymás után, egyetlen csatornán érkeznek — ellenállóbb a zavarokkal szemben, olcsóbb a kivitelezése.
Rövid táv (pl. alaplap), sok vezeték, érzékeny áthallásra
Nagy távolság, kevés vezeték, nagy üzembiztonság
Szinkron / aszinkron
Szinkron kommunikáció esetén egy közös órajel (Clock) szinkronizálja az adó és a vevő működését. Aszinkronnál nincs közös órajel — start és stop bitek jelzik az adatcsomag elejét és végét.
Szinkron: közös órajel, nagyobb sebesség, összetettebb kábelezés
Aszinkron: nincs órajel, egyszerűbb, flexibilisebb — pl. UART
I2C
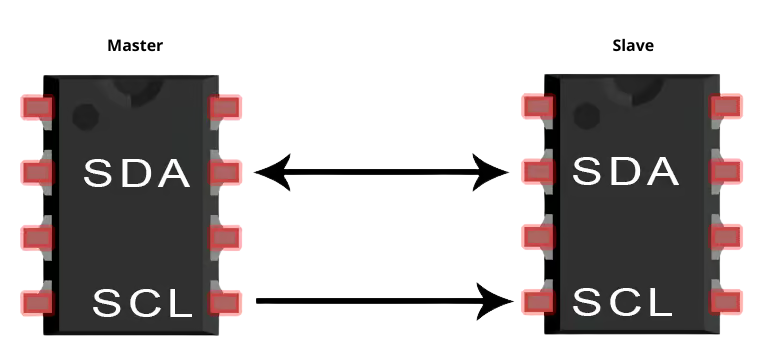
Az I2C (Inter-Integrated Circuit) egy rövid távolságú, kétvezetékes szinkron busz. Ideális chipek közötti kommunikációra egyetlen áramkörön belül. Master-Slave architektúrát használ.
SPI
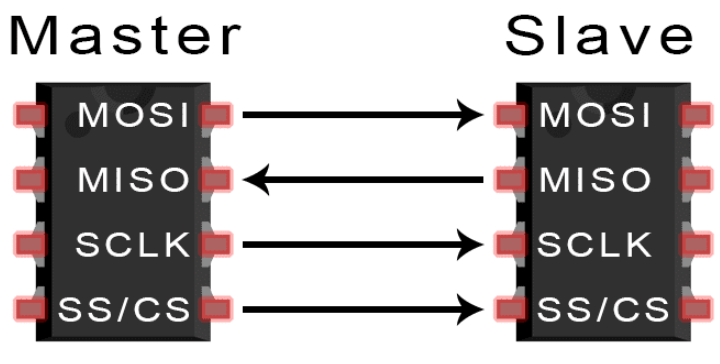
Az SPI (Serial Peripheral Interface) egy rendkívül gyors, full-duplex szinkron busz. Külön vezeték van az adáshoz és a vételhez, így az adatcsere egyszerre történhet mindkét irányba.
UART
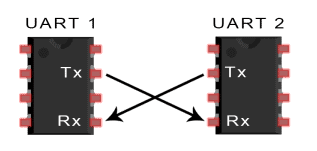
Az UART egy hardveres egység az aszinkron soros kommunikációhoz. Gyakran használják mikrokontrollerek közötti közvetlen kapcsolatra vagy számítógépes terminálokhoz.
Típus: Aszinkron soros
Jelzés: Start bit + adatbitek + stop bit
Felhasználás: MCU–MCU, PC–eszköz kommunikáció
RS232
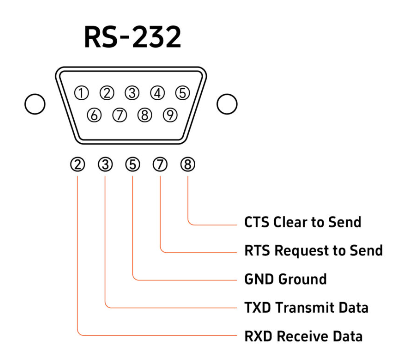
Az RS232 a klasszikus PC-s soros port szabványa. Single-ended jelátvitelt használ, ami miatt nagyon érzékeny az elektromos zajokra és a földhurokra.
RS485
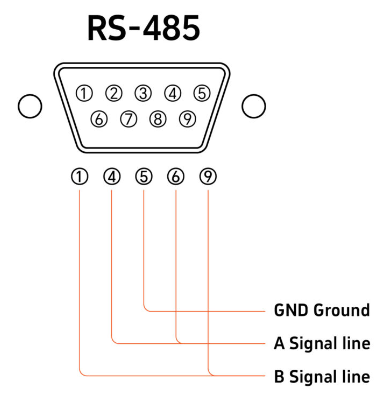
Az RS485 az ipar igáslova. Differenciális jelátvitelt használ, így a külső elektromágneses zajok nem tudják meghamisítani az adatot. Hosszú vonalakon is stabil marad.
Profibus
A Profibus (Process Field Bus) egy komplex terepi buszrendszer, amely az RS485 fizikai rétegére épül. Kifejezetten automatizálási rendszerekhez fejlesztették.
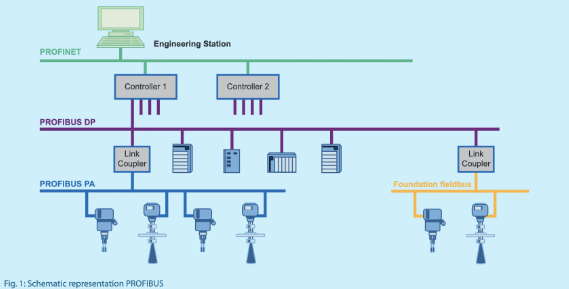
Gyors adatcsere perifériák és vezérlők között
Folyamatautomatizáláshoz, robbanásveszélyes környezetbe
Modbus
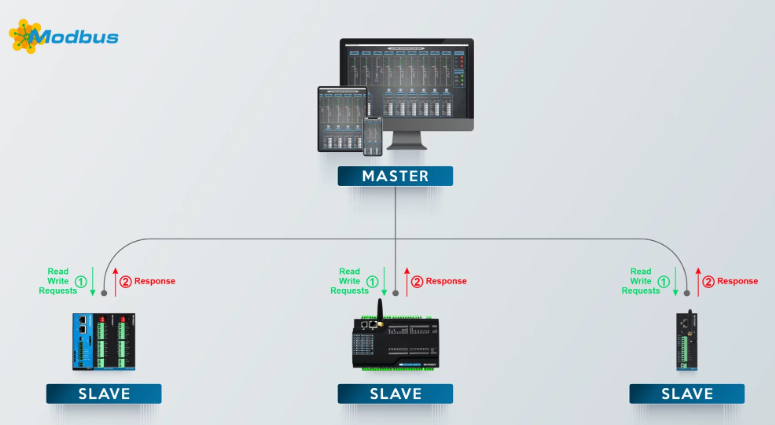
A Modbus a legelterjedtebb nyílt protokoll. Rendkívül egyszerű felépítése miatt szinte minden ipari eszköz támogatja.
CAN busz
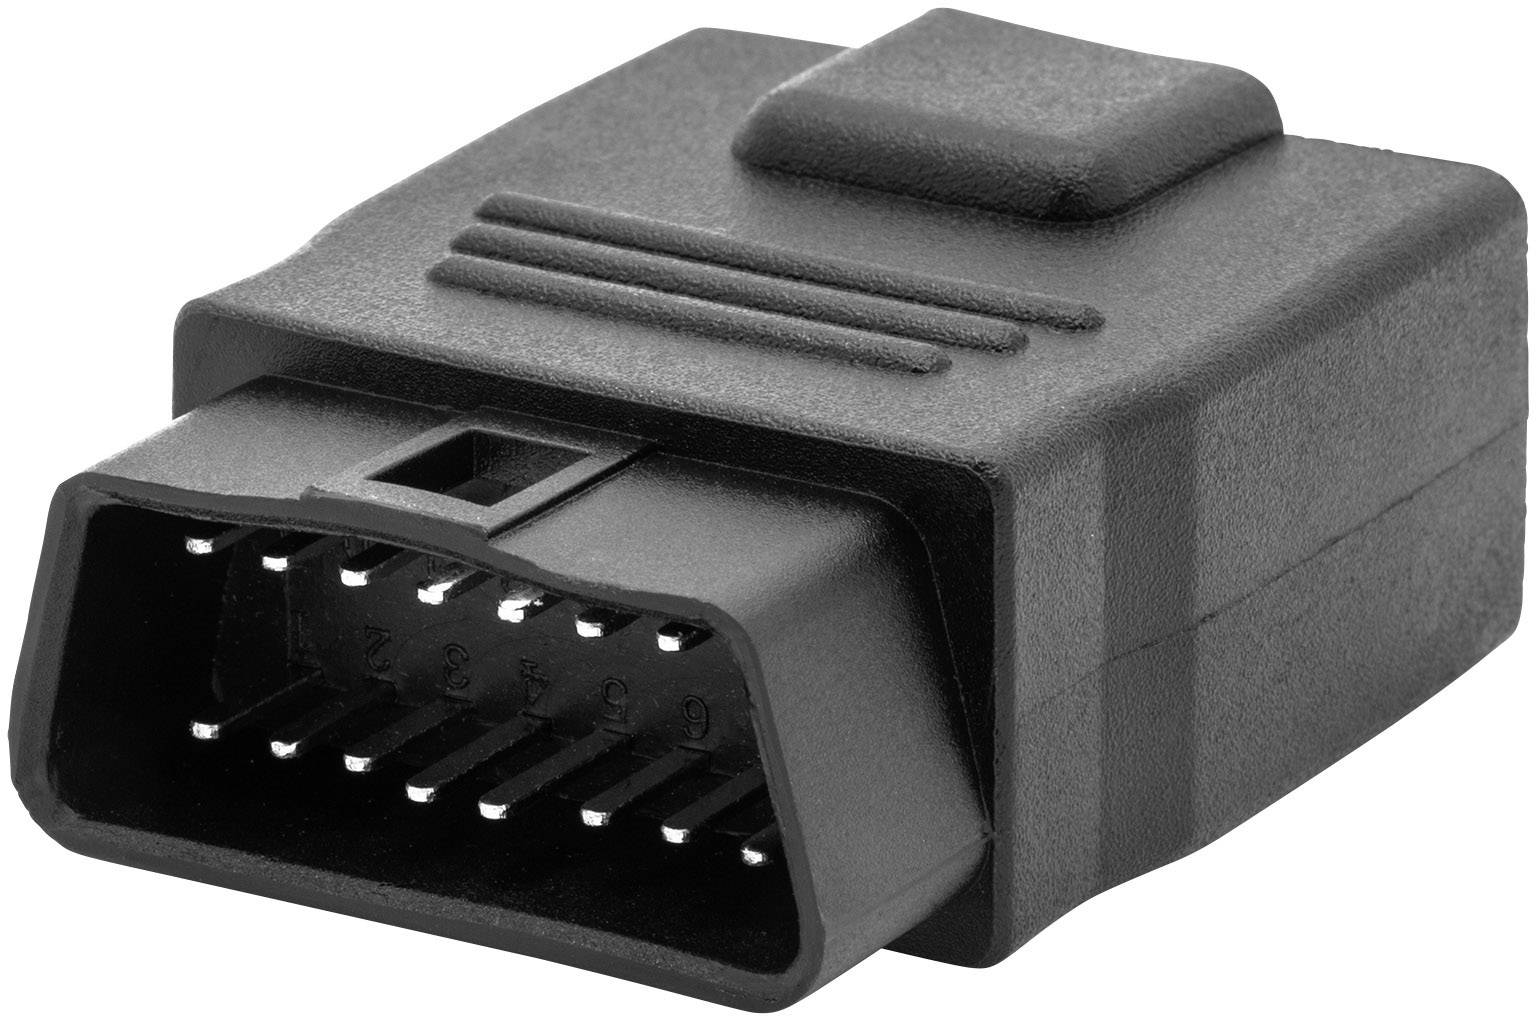
A CAN egy multi-master busz, ahol bármelyik eszköz bármikor kezdeményezhet adást. Prioritásos arbitráció dönti el, melyik üzenet fontosabb. Az autóiparban minden modern járműben megtalálható — a vezérlőegységek ezen kommunikálnak egymással.
SCADA rendszerek
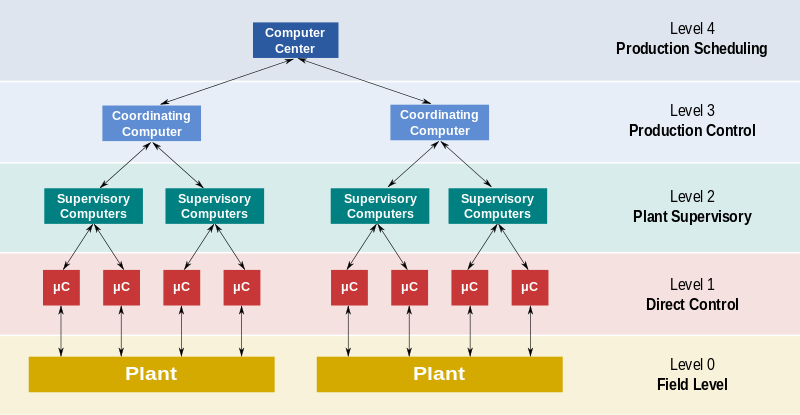
A SCADA rendszerek az ipari folyamatok magas szintű felügyeletét végzik. Összegyűjtik az adatokat a PLC-kről, és vizuális felületet biztosítanak a kezelőknek.
Paritás
A paritásbit a legegyszerűbb hibajavító kód. Egy extra bitet adunk az adathoz, hogy az „1”-esek száma mindig páros vagy páratlan legyen.
Csak 1 bites hibát jelez.
Modern rendszerekben helyette CRC-t (Cyclic Redundancy Check) alkalmaznak a megbízható hibadetektáláshoz.